
洛微科技重磅发布DM-Mini 3D ToF相机:以超近距精准感知,赋能机器人灵巧操作
4cm超近距感知|4mm测距精度|紧凑型结构设计|RGB-D多模态视觉|SerDes高速传输
随着具身智能技术加速发展,人形机器人正从“能走、能看”向“能抓、能操作”加速迈进。作为机器人与物理世界交互的关键执行单元,灵巧手正成为具身智能实现商业化部署的重要突破口。
然而,要让机器人真正具备接近人类的精细操作能力,仅有灵活的结构和精准的运动控制远远不够,还需要一套能够实时感知周围环境、识别目标物体并辅助完成精细灵巧操作的视觉系统。
特别是在灵巧手执行抓取、装配和近距离操作任务时,如何在极其有限的空间内,实现超近距离、高精度、低延迟的三维视觉感知,正成为行业亟待解决的关键问题。
针对这一需求,洛微科技正式推出全新DM-Mini 3D ToF相机。
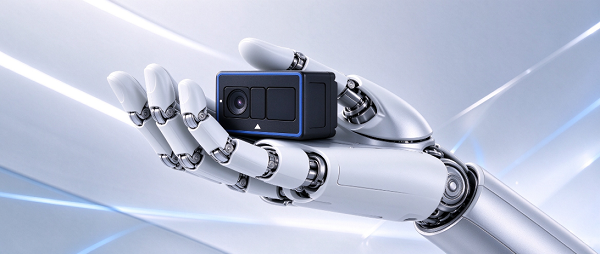
该产品专为机器人灵巧手及机械臂末端视觉感知设计,融合紧凑型结构、毫米级深度感知、RGB-D多模态视觉与高速数据传输能力,为机器人提供更加精准、实时、灵活的三维环境感知支持,助力具身智能从基础动作执行迈向复杂精细操作。
紧凑轻量化设计,突破末端空间限制
对于人形机器人而言,灵巧手及机械臂末端的每一毫米空间、每一克重量都十分宝贵。
传统3D视觉设备往往体积较大,难以直接集成到灵巧手等空间受限的位置。同时,末端增加的重量还可能影响机械臂的运动惯量、响应速度和整体控制性能。
DM-Mini将三维视觉感知能力集成于仅60×29×30mm的紧凑机身中,整机重量约80g。
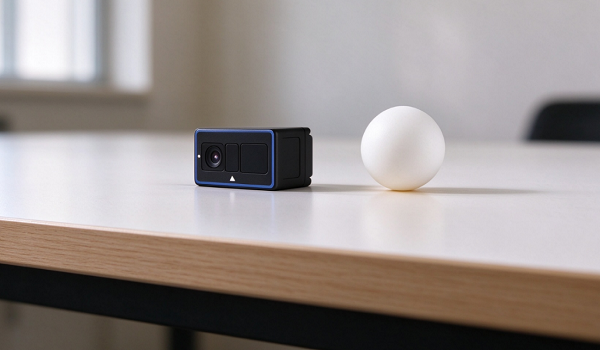
凭借小型化设计,产品可灵活部署于机器人手腕、手掌及机械臂末端等位置,在有限空间内实现三维视觉感知,降低末端视觉系统的集成难度。
与此同时,DM-Mini具备IP54防护等级,支持-20℃至60℃宽温工作,能够适应机器人长时间运行及多样化应用环境。
4cm超近距离感知,突破精细操作视觉盲区
对于灵巧手而言,真正具有挑战性的并不是看得有多远,而是能否在距离目标物体仅有几厘米时,依然准确感知周围环境。
在实际操作中,灵巧手需要不断接近目标物体,并完成姿态调整、抓取和放置等动作。
传统3D相机在超近距离工作时,可能出现测量盲区或深度数据质量下降等问题,难以满足末端精细操作的感知需求。
针对这一痛点,DM-Mini采用ToF(飞行时间)三维成像技术,并结合专为机器人末端场景优化的近距离光学设计,实现0.04m至1m的深度感知范围。
其核心优势体现在两个关键应用环节。
· 厘米级超近距离感知和防碰撞
在灵巧手接近目标物体或执行复杂动作时,手指、手掌及周边结构可能与环境中的障碍物发生碰撞。
DM-Mini具备约4cm起的超近距离探测能力,可为机器人末端提供近场深度信息,辅助系统识别潜在碰撞风险,为灵巧手周界防碰撞算法提供数据支持。
· 毫米级高定位精度与精细抓取
在0.5m至1m工作区间,DM-Mini能够实现4mm的深度测量精度,为目标物体的空间定位、抓取姿态调整及精细操作提供可靠的三维数据基础。
无论是抓取小型零部件,还是执行需要精确定位的装配任务,DM-Mini都能够为机器人提供更丰富的近场空间信息。
RGB-D多模态视觉,让机器人精准操作
机器人要完成复杂的抓取与操作任务,仅仅知道物体在哪里还不够,还需要识别物体的形状、颜色、位置以及空间关系。
DM-Mini融合深度感知与RGB彩色成像能力,支持同步输出深度图像与RGB图像,为机器人提供更加丰富的多模态视觉信息。
产品RGB图像分辨率最高可达1600×1200像素,并搭载ISP图像处理单元,能够为上层视觉算法提供图像数据支持。
通过融合RGB图像与深度信息,机器人开发者可进一步实现目标识别、三维定位、位姿估计和抓取点规划等功能。
与此同时,DM-Mini支持最高30fps实时输出,能够为动态抓取、目标跟随及连续操作提供及时的视觉反馈。
此外,产品支持选配集成IMU惯性测量模块,可为机械臂运动状态估计及视觉惯性融合算法提供辅助信息,支持开发更复杂的动态操作应用。
SerDes高速接口,让信号传输更稳定
对于机器人整机厂商而言,视觉系统的集成不仅取决于传感器性能,还涉及布线空间、数据传输、系统可靠性及整机结构设计等诸多因素。
尤其在人形机器人灵巧手和机械臂内部,空间紧凑、运动关节众多,复杂的线束布局可能增加结构设计难度,并影响末端运动性能。
针对这一实际需求,DM-Mini采用SerDes高速数据传输接口,通过精简信号线束实现高速数据传输。
相较于传统多线并行传输方案,SerDes接口有助于减少线缆数量、简化机械臂内部布线,并提升信号传输的抗干扰能力。
对于需要将视觉传感器部署在手腕、手掌等末端位置的机器人厂商而言,这一设计能够有效降低系统集成复杂度,为整机轻量化设计和后续产品开发提供便利。
面向具身智能,拓展机器人精细操作应用边界
凭借紧凑型结构、超近距离精准深度感知、多模态视觉与高速数据传输能力,DM-Mini可广泛应用于人形机器人、灵巧手及智能机械臂数据采集等具身智能系统。
场景一:灵巧手精细抓取
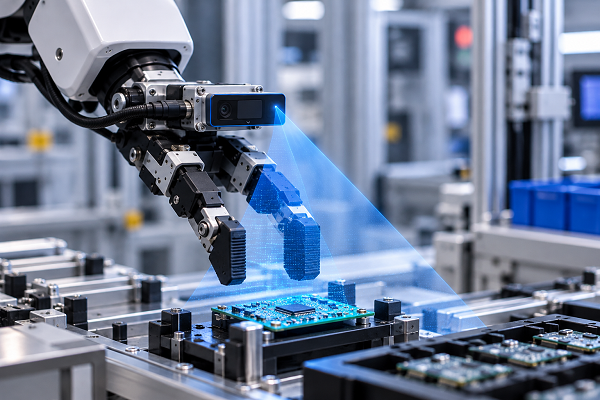
在机器人抓取电子元器件、小型零部件及其他精细物体时,DM-Mini可提供近距离三维信息,辅助完成目标定位、抓取姿态调整与抓取点规划,提高视觉引导的精细操作能力。
场景二:机器人末端防碰撞
在灵巧手接近目标物体、操作台面或复杂障碍物时,利用超近距离深度感知能力,辅助机器人识别末端周围的空间距离变化,为主动避障与防碰撞控制提供感知数据。
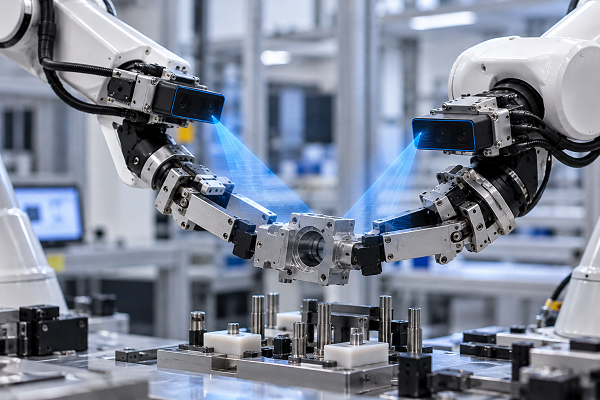
场景三:双臂协同与精密装配
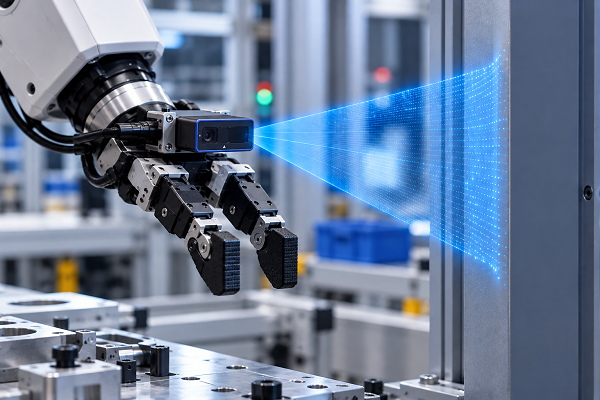
在双臂协同装配、零部件定位及插接操作等任务场景下,DM‑Mini可为机器人提供目标物体的三维空间信息,支持视觉引导下的位姿调整,保障机器人顺利完成精细装配作业。
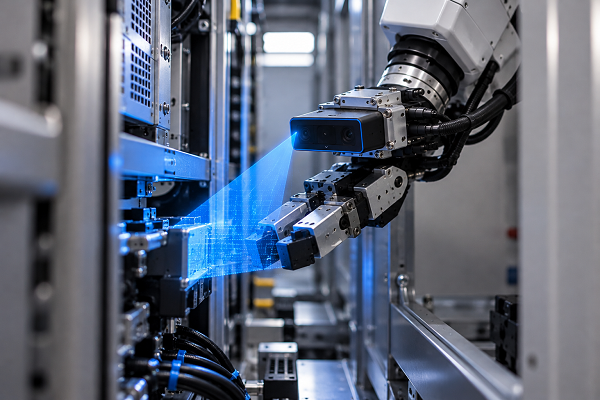
场景四:狭窄空间操作
针对机器人在设备内部、狭小工作区域等复杂环境中的操作需求,DM-Mini的小型化设计与近距离感知能力,有助于将视觉感知单元部署到传统相机难以安装的受限空间。
场景五:具身智能数据采集与算法开发
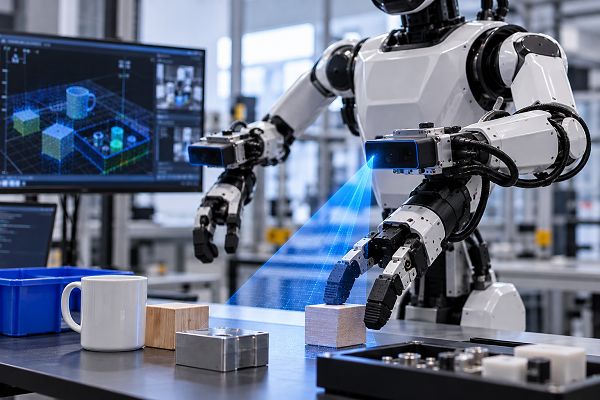
DM-Mini可同步输出RGB与深度数据,能够支持科研机构、机器人企业开展目标识别、三维感知、视觉伺服、抓取规划及各类具身智能相关算法的研究、验证与产品化开发工作。
从机器人末端的精准感知,到复杂场景下的灵巧操作,DM-Mini致力于为具身智能提供更加灵活、高效的视觉感知能力。
开放样机申请与合作,加速机器人视觉方案落地
随着人形机器人和具身智能产业加速发展,机器人视觉感知正在从传统的环境观察,进一步向近距离、高精度、末端集成方向演进。
洛微科技DM-Mini 3D ToF相机的推出,正是面向这一技术发展趋势的重要产品布局。
目前,DM-Mini已开放样机申请及技术合作咨询。
除标准相机产品外,洛微科技还可提供模组交付形态,支持机器人整机厂商、灵巧手企业及科研机构根据自身产品架构开展定制化集成与二次开发。
未来,洛微科技将持续深耕三维视觉感知技术,围绕机器人感知需求不断推进产品创新,与产业合作伙伴共同探索具身智能的更多应用可能。
让机器人看得更近、感知更准、操作更灵巧。
洛微科技DM-Mini,以精准3D视觉赋能具身智能新未来。